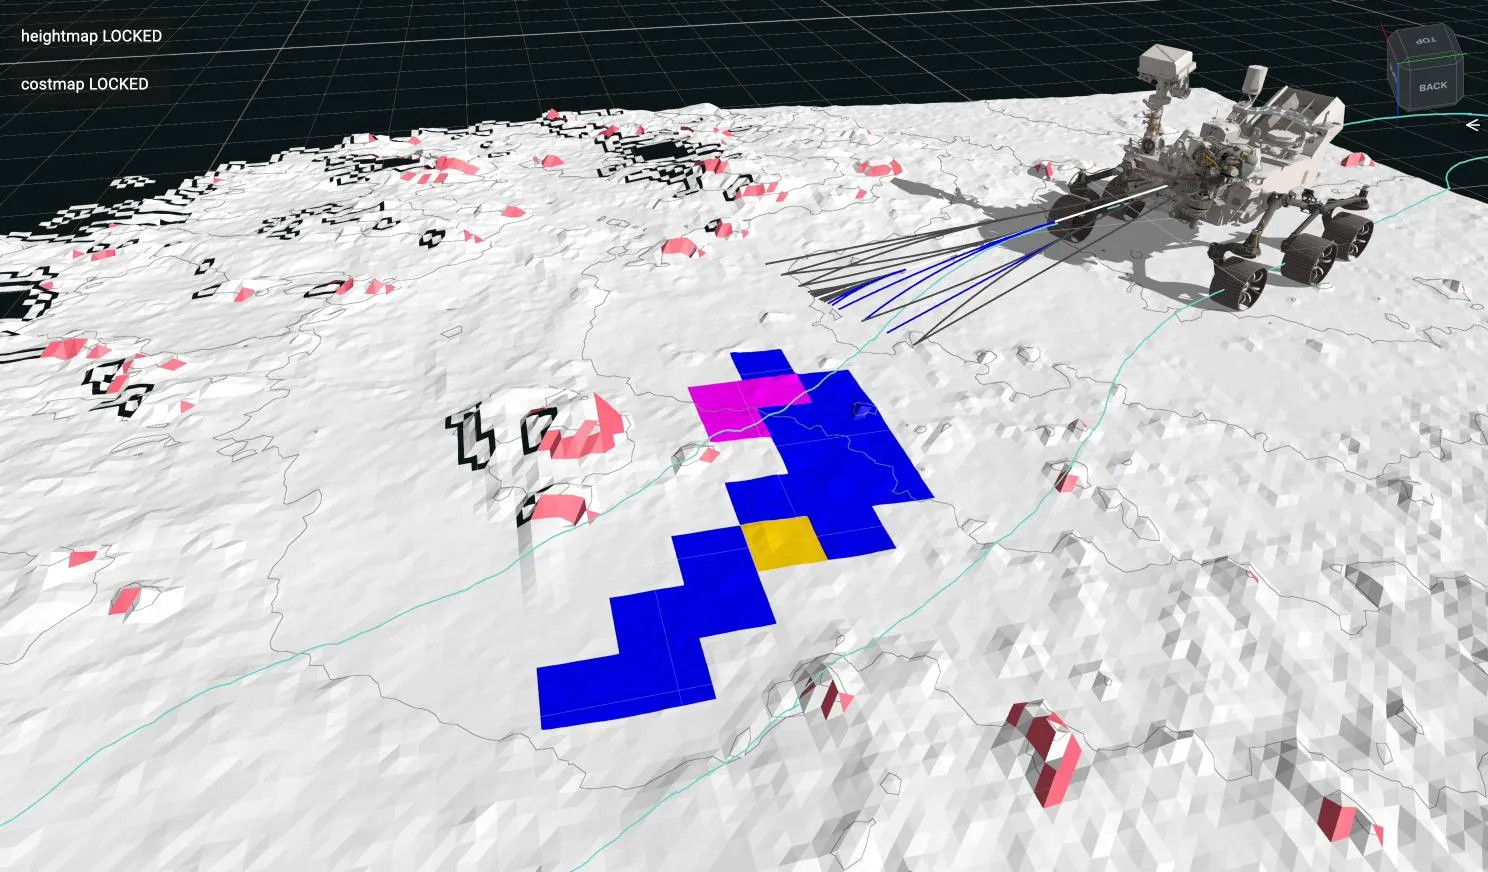
Марсохід Perseverance працює на Червоній планеті вже п'ять років, і весь цей час йому бракувало найпростішої речі — точного знання, де саме він перебуває. На Марсі немає мережі супутників GPS, тож рухатися доводилося майже наосліп: камери фіксували орієнтири, колеса могли прослизати на піску, а похибка накопичувалася з кожним метром шляху. Тепер це змінилося. Нова технологія під назвою Mars Global Localization дозволяє ровери самостійно, без підказок з Землі, визначати своє точне положення.
Алгоритм порівнює панорамні знімки навігаційних камер із картами місцевості, отриманими з орбіти, і робить це приблизно за дві хвилини, з точністю до 25 сантиметрів. Уперше в штатному режимі роботи місії систему застосували 2 лютого, вдруге — 16 лютого.
Проблема накопиченої похибки
Як і попередні марсоходи NASA, Perseverance відстежує свій рух методом візуальної одометрії: аналізує геологічні деталі на знімках, які робить кожні кілька метрів, і враховує можливе прослизання коліс. Але дрібні похибки складаються, і на довгих переїздах уявлення ровера про власне місцезнаходження може розходитися з реальністю на понад 30 метрів.
Коли невизначеність зростає, ровер вирішує, що надто близько підійшов до небезпечної ділянки, і зупиняється, чекаючи вказівок з Землі.
Humans have to tell it, 'You're not lost, you're safe. Keep going.'Vandi Verma, головний інженер з робототехнічних операцій місії, JPL
Раніше після кожної зупинки ровер надсилав панораму на Землю, де фахівці зіставляли її зі знімками орбітального апарата Mars Reconnaissance Orbiter і лише потім передавали ровери координати та маршрут. Цей процес міг займати добу і більше.
Як працює новий алгоритм
Mars Global Localization усуває цю затримку: тепер сам ровер зіставляє свою панораму з бортовими картами місцевості, отриманими з орбіти, і продовжує рух за раніше визначеним маршрутом без очікування команди.
Команда з JPL почала розробку у 2023 році і перевірила точність алгоритму на даних із 264 попередніх зупинок ровера. У кожному з них система правильно визначила місцеположення.
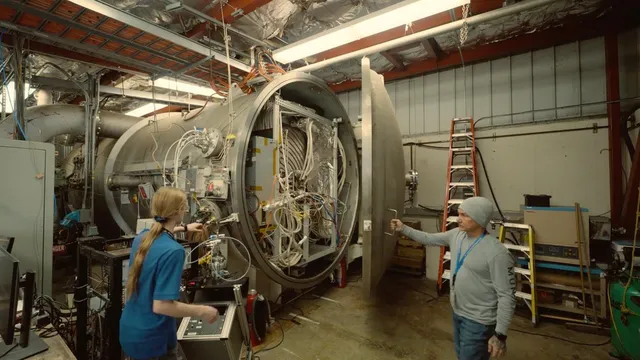
Обчислення виконуються не на основних комп'ютерах ровера — вони побудовані на архітектурі 1997 року і призначені передусім для стійкості до радіації, — а на потужнішому комерційному процесорі станції Helicopter Base Station (HBS), яку Perseverance раніше використовував для зв'язку з вертольотом Ingenuity. Цей чіп працює у понад 100 разів швидше за штатні комп'ютери ровера.
Використання нештатного процесора вимагало додаткової перевірки надійності. Алгоритм запускають на HBS кілька разів поспіль, а результат звіряє один з основних комп'ютерів ровера. Під час тестів команда виявила систематичне зміщення на 1 міліметр — причиною виявилося пошкодження близько 25 бітів пам'яті з одного гігабайта, які потім навчилися ізолювати під час роботи алгоритму.
Спадщина Ingenuity та плани на Місяць
Можливість використати потужний комерційний процесор з'явилася завдяки Ingenuity — вертольоту, який спершу планували як демонстраційну технологію максимум на п'ять польотів, але який зрештою здійснив 72 польоти. Саме через статус експерименту місія могла ризикнути некосмічними чіпами, і цей ризик виправдався.
Ingenuity blazed the trail, proving we could use commercial processors on Mars.Vandi Verma, JPL
Разом із Mars Global Localization команда нещодавно вперше застосувала генеративний штучний інтелект для вибору контрольних точок маршруту — задачі, яку зазвичай виконують оператори-люди. Обидві технології дозволяють роверу проїжджати більші відстані швидше і з меншим навантаженням на наземну команду.
Тепер, коли ровер може самостійно зупинитися й точно визначити своє положення, довжина автономного переїзду фактично не обмежена невизначеністю щодо місцезнаходження. Розробники вже дивляться далі — на місячні місії, де складне освітлення і довгі холодні ночі роблять точне знання позиції апарата ще критичнішим, ніж на Марсі.